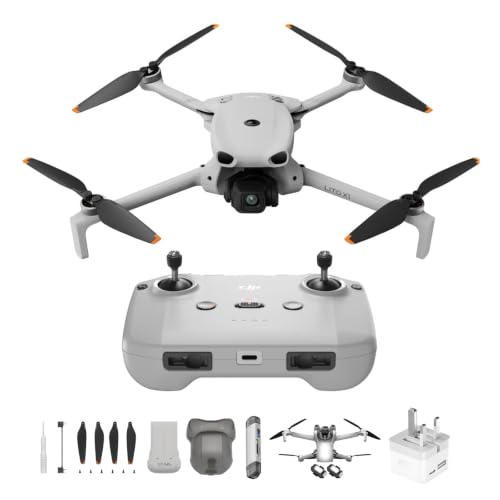
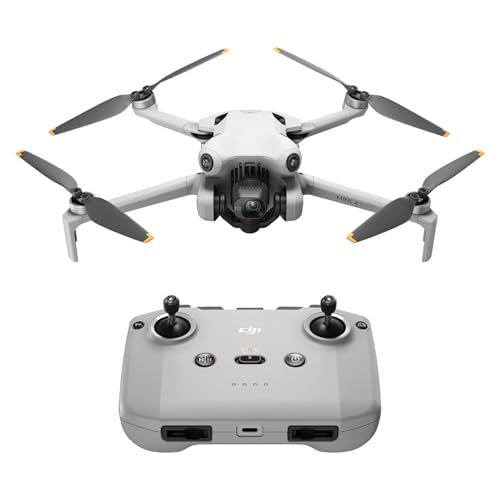
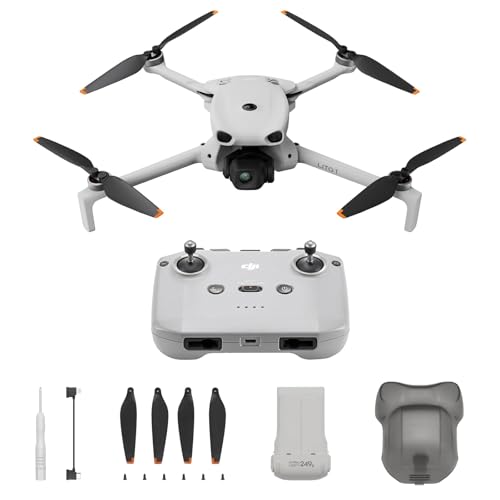
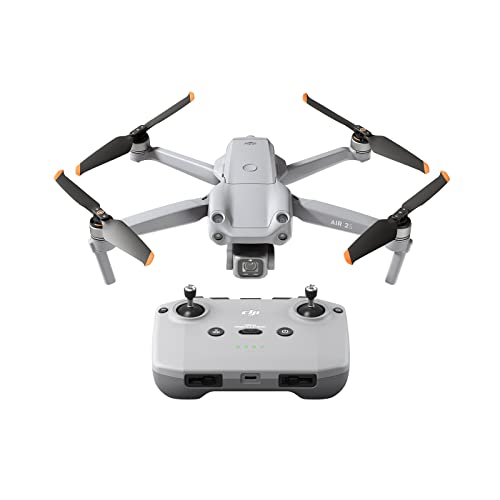
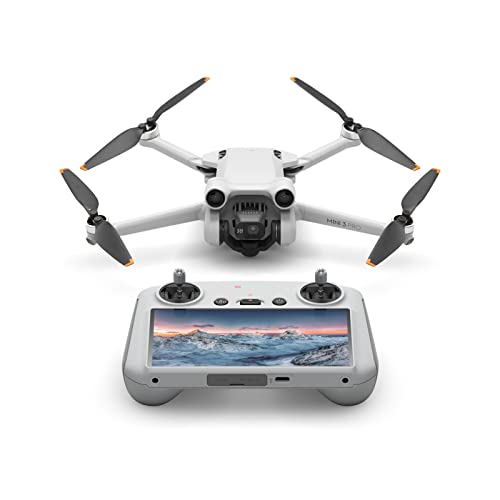
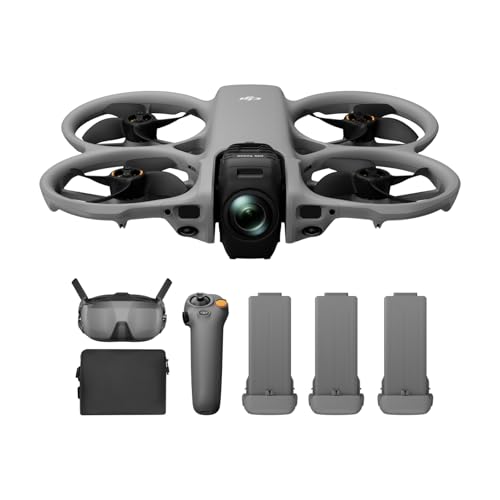
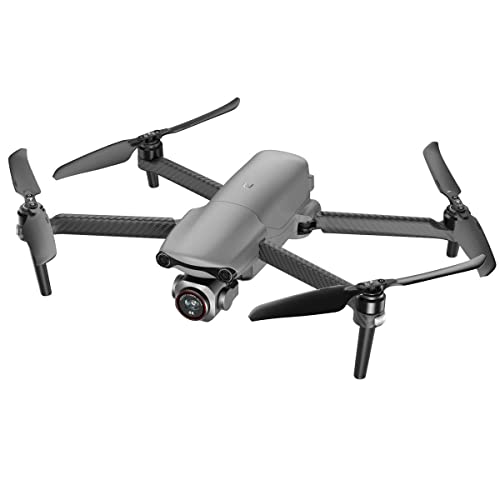
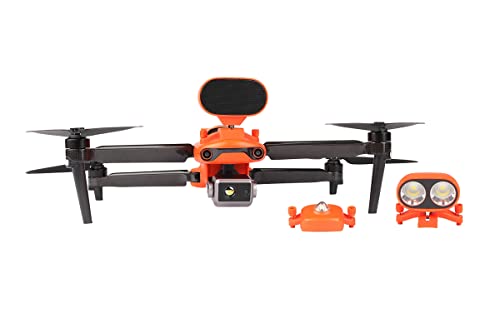
La evitación de obstáculos funciona usando sensores visuales, detección de profundidad u otros sistemas de proximidad para detectar objetos en la trayectoria del dron y luego avisar, frenar, desviar o detenerse antes del impacto.
Los sistemas básicos suelen cubrir solo una dirección, a menudo la frontal o la inferior, así que ayudan en movimientos simples pero siguen dejando grandes puntos ciegos. Los mejores drones añaden detección delantera/trasera/inferior o cobertura omnidireccional completa, lo que hace que las correcciones de ruta sean más útiles durante seguimiento, tomas orbitales y vuelo cinematográfico complejo.
La función solo es tan buena como lo sean el procesamiento del dron, la cobertura de detección y las condiciones de luz del entorno. Ramas finas, cristal, poca luz y movimientos diagonales rápidos todavía pueden reducir la calidad de detección incluso en modelos premium.
¿Qué fiabilidad tiene la evitación de obstáculos en vuelo real?
La evitación de obstáculos es lo bastante fiable como para prevenir muchos errores comunes del piloto en espacios abiertos o moderadamente complejos, pero no es perfecta en todas las condiciones de vuelo.
En vuelo real, los mejores sistemas funcionan bien cuando el dron tiene buena luz, un borde de obstáculo visible y suficiente espacio para frenar o desviar a tiempo. La fiabilidad mejora mucho cuando el dron cuenta con detección omnidireccional y procesamiento más potente, mientras que los sistemas solo frontales son mucho más fáciles de superar con aproximaciones laterales o maniobras cerradas.
Ramas, cables, superficies reflectantes, niebla y maniobras agresivas de estilo sport siguen siendo zonas problemáticas. La evitación de obstáculos debe tratarse como una ayuda de seguridad, no como permiso para volar sin cuidado cerca de objetos complejos.
¿Qué sensores importan más para la evitación de obstáculos?
Los sensores que más importan para la evitación de obstáculos son la detección de obstáculos, las direcciones de detección, el GPS, Return to Home (RTH) y la estabilización del gimbal.
- Detección de obstáculos: La función en sí debe estar presente, pero la calidad varía mucho. Los drones más sólidos frenan o desvían mejor, mientras que los sistemas más simples solo avisan o se detienen en situaciones limitadas.
- Direcciones de detección: La detección omnidireccional es la configuración más potente porque cubre más ángulos reales de vuelo. La detección delantera/trasera/inferior sigue siendo útil, pero deja huecos laterales y diagonales.
- GPS: Un posicionamiento estable ayuda al dron a reaccionar de forma más predecible cuando reduce velocidad, hace hover o cambia de trayectoria cerca de un obstáculo. También ayuda a la aeronave a recuperarse mejor después de un evento de evitación.
- Return to Home (RTH): El RTH se vuelve más útil cuando la gestión de obstáculos es buena, porque el regreso automático es más seguro cerca de árboles, tejados o estructuras. Un dron con ambos sistemas es mucho mejor para pilotos con menos experiencia.
- Ejes del gimbal: Un gimbal de 3 ejes no detecta obstáculos, pero mantiene el metraje estable mientras el dron frena o ajusta la ruta. En este grupo, casi todos los modelos serios con evitación de obstáculos ya usan gimbal de 3 ejes.